Stanowiska zrobotyzowane i sterowanie maszyn dla zakładów produkcyjnych
Projekt, konstrukcję, szafy sterownicze i programowanie robimy we własnym zespole w Nowej Soli. Stanowisko uruchamiamy u klienta i serwisujemy po odbiorze.
Pracujemy głównie dla zakładów metalowych, spożywczych i dostawców części samochodowych z zachodniej Polski.
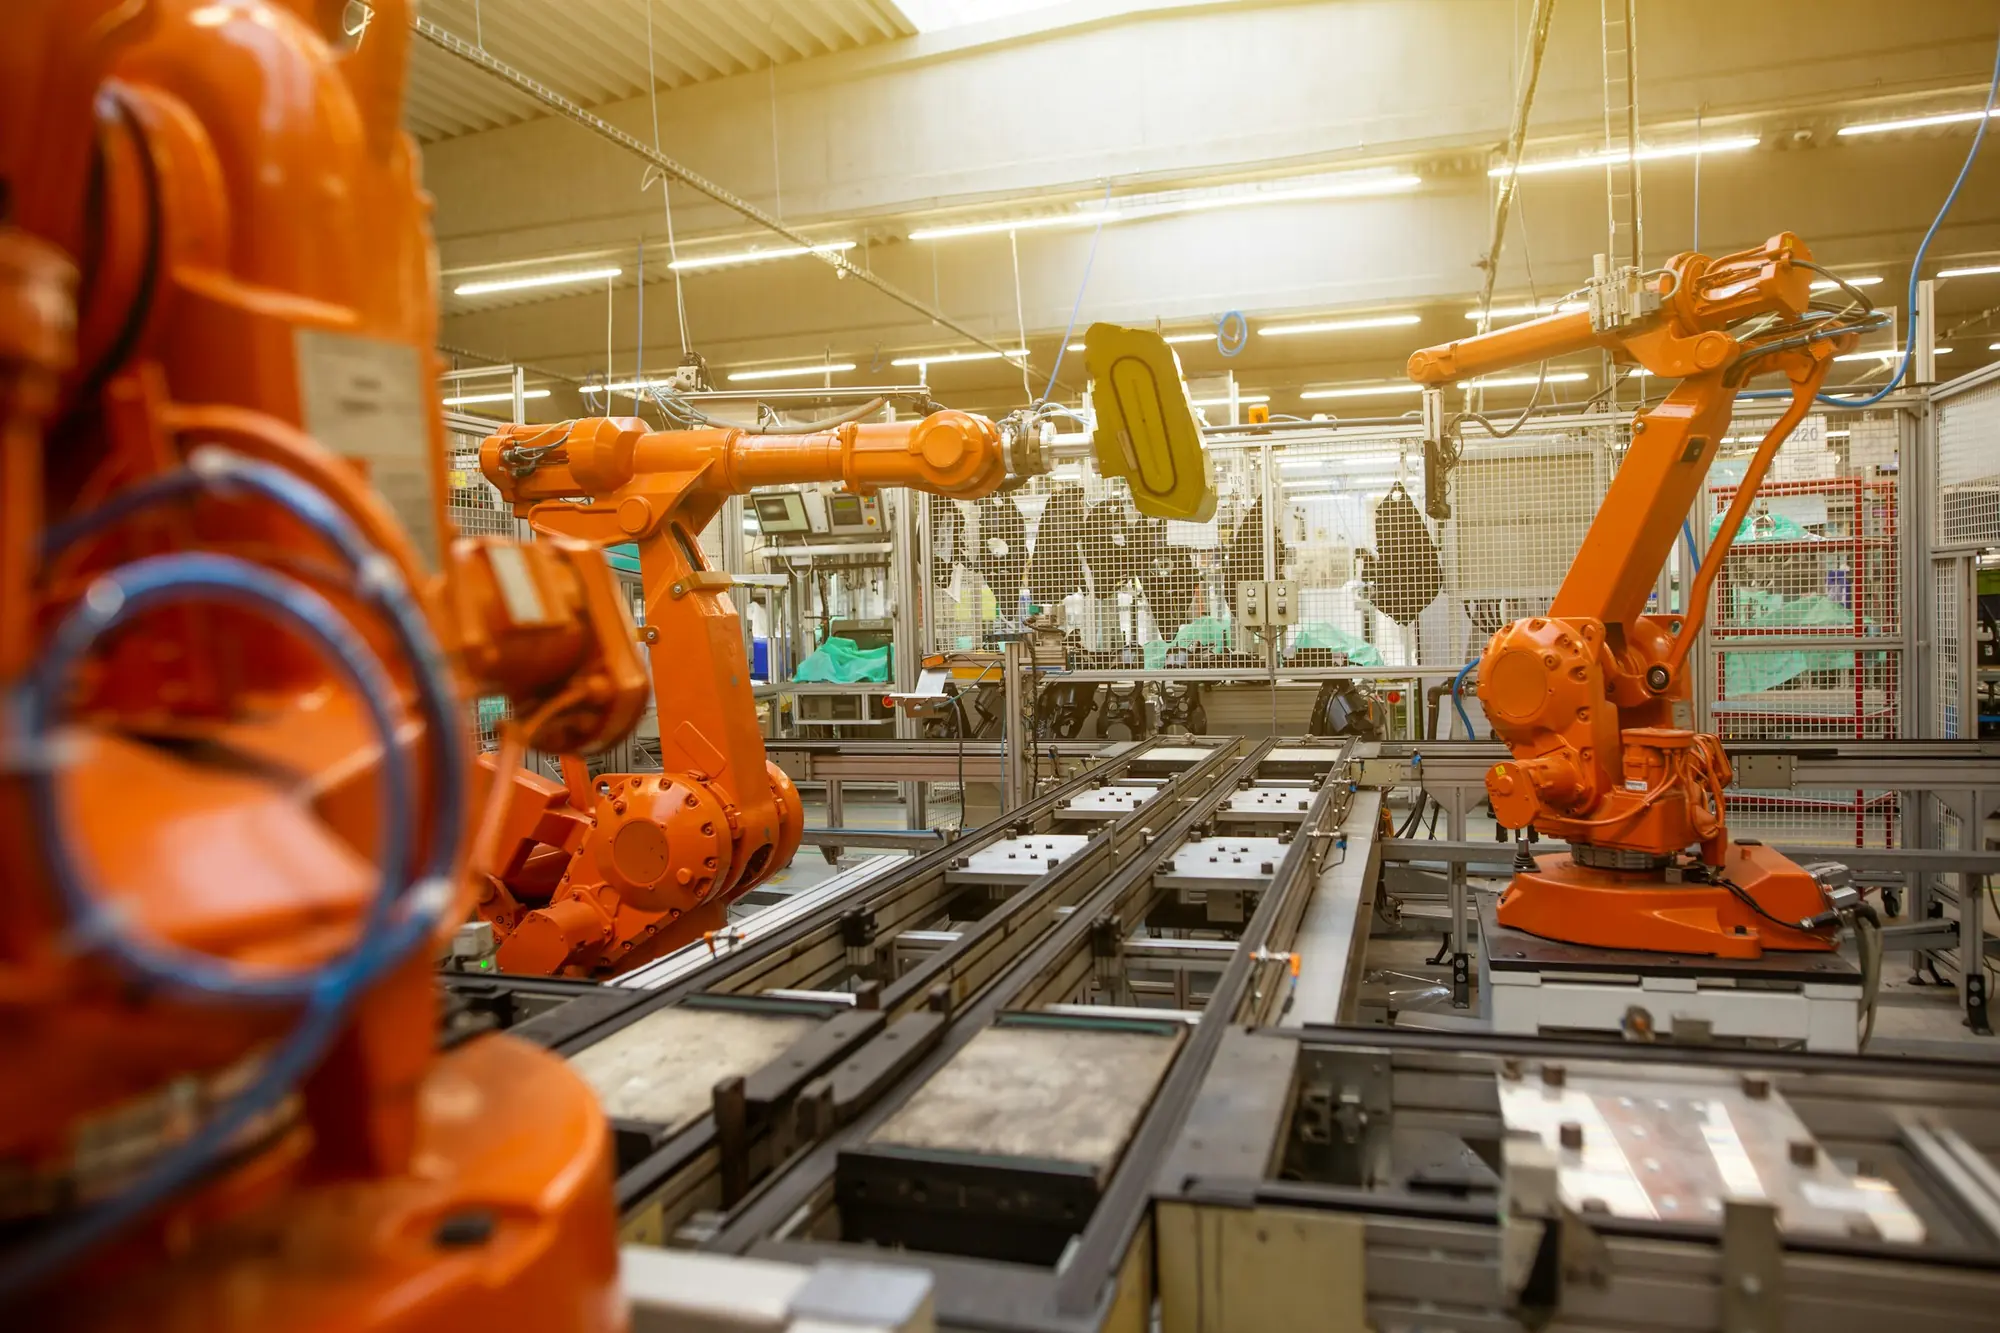
Większość projektów zaczyna się od jednej z tych sytuacji
Paletyzację robią dwie osoby na zmianę i trudno znaleźć kolejne
Robot paletyzujący z magazynem palet
Maszyna jest sprawna, ale jej sterownika nie da się już kupić
Nowe sterowanie, mechanika zostaje
Klient reklamuje wymiary, a kontrola jest wyrywkowa
Kontrola wizyjna każdej sztuki na linii
Planujecie nową linię i chcecie jednego wykonawcy
Projekt, budowa i uruchomienie całości
Stanowisko stoi, a firma, która je zbudowała, nie odbiera
Serwis i przejęcie opieki nad stanowiskiem
Co robimy na stanowisku
Wybierz element na zdjęciu.
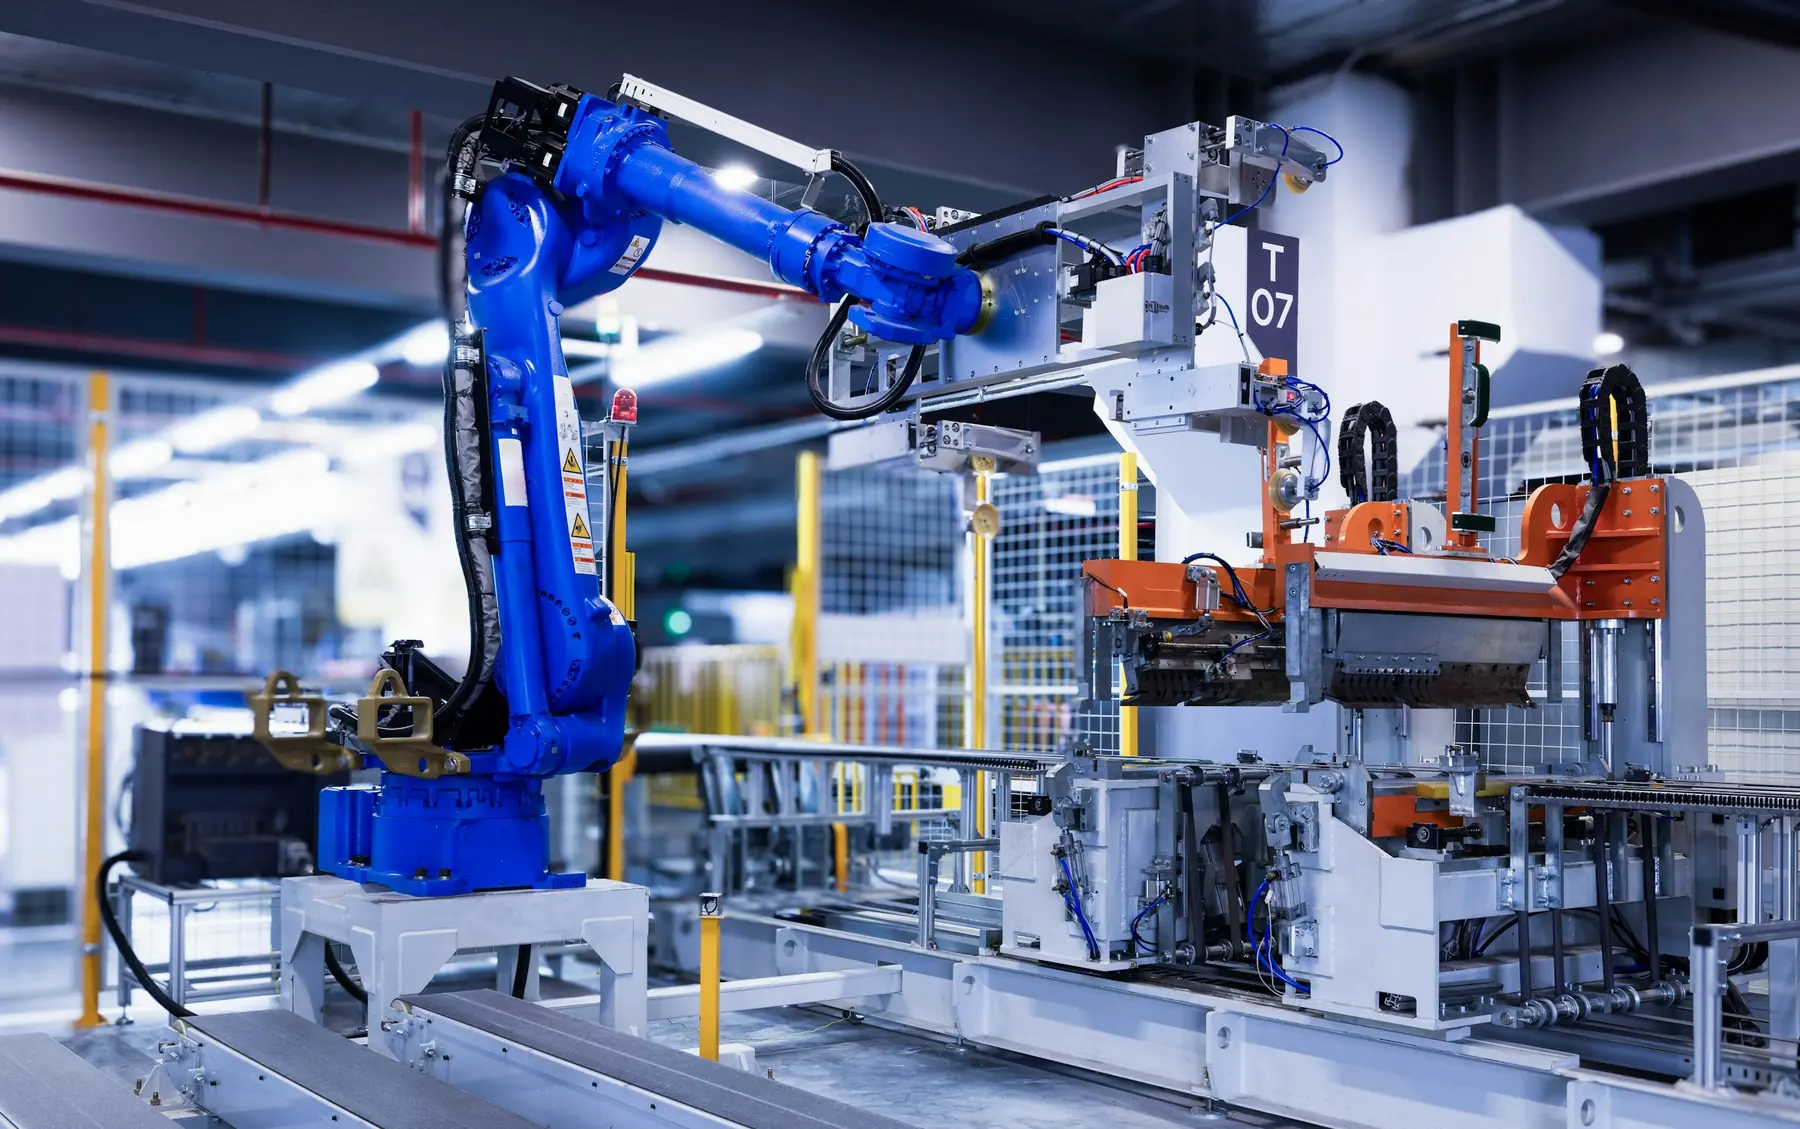
Robot
Robota dobieramy do udźwigu, zasięgu i taktu. Cykl sprawdzamy w symulacji przed zamówieniem robota, a ruchy programujemy na miejscu.
Chwytak
Chwytaki projektujemy pod konkretny detal: pneumatyczne, podciśnieniowe, z czujnikami obecności detalu i szybkozłączem do wymiany ręcznej.
Stacja docisku
Siłowniki, czujniki i zawory steruje PLC. Program piszemy w TIA Portal lub TwinCAT, a diagnostyka usterek jest na panelu operatora.
Przenośnik
Transport między stanowiskami: przenośniki taśmowe, paletowe i rolkowe, zsynchronizowane z robotem i resztą linii.
Wygrodzenie
Strefę pracy robota zabezpieczają wygrodzenie, kurtyny i skanery. Robimy ocenę ryzyka i dokumentację do deklaracji zgodności.
Ostatnie realizacje
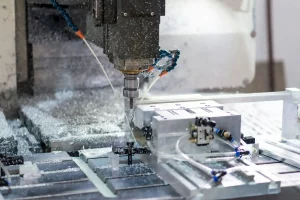
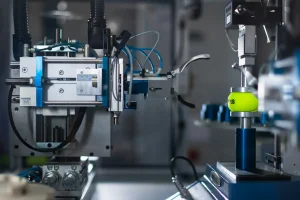
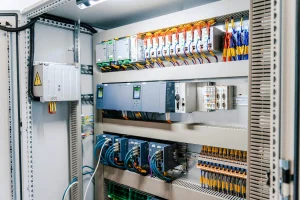
Sterowniki, roboty i systemy, z którymi pracujemy
Dobieramy je do standardu zakładu. Jeśli fabryka ma już sterowniki jednego producenta, zostajemy przy nim.
| Sterowniki PLC | Siemens S7-1200 i S7-1500 (TIA Portal), Beckhoff (TwinCAT 3), Mitsubishi iQ-R |
| Panele HMI i SCADA | WinCC Unified, Ignition, panele Weintek |
| Robotyka | FANUC, ABB, KUKA, Yaskawa, Universal Robots |
| Wizja maszynowa | Cognex, Keyence, kamery przemysłowe z oprogramowaniem Halcon |
| Napędy i motion control | SINAMICS, Beckhoff AX, napędy Lenze |
| Bezpieczeństwo maszyn | sterowniki bezpieczeństwa (F-CPU, TwinSAFE), PN-EN ISO 13849, PN-EN ISO 12100 |
| Sieci przemysłowe | PROFINET, EtherCAT, Modbus TCP, OPC UA |
Jak przebiega projekt
- Analiza
1 do 2 tygodni - Projekt
3 do 6 tygodni - Budowa
4 do 10 tygodni - Programowanie
równolegle z budową - Uruchomienie
1 do 3 tygodni - Serwis
po odbiorze
Napisz, co chcesz zautomatyzować
Wystarczy kilka zdań o procesie: co dziś robią ludzie lub maszyna, ile sztuk na zmianę, jakie detale. Odpowiadamy w ciągu dwóch dni roboczych, zwykle z propozycją wizyty na hali.